Bezkartáčové stejnosměrné motory (BLDC) nabízejí konstantní nebo proměnnou rychlost pohonu a disponují vysokou spolehlivostí a snadným ovládáním, avšak jejich využití v nízkonákladových aplikacích bývá limitováno počtem Hallových sond a cenou řídicích obvodů. S nástupem digitálních regulátorů (DSC) a sofistikovanější technikou řízení, jako je FOC, se však bezsenzorové řízení BLDC stává dostupným i pro masové použití.
Základní princip BLDC motorů a význam senzoru polohy
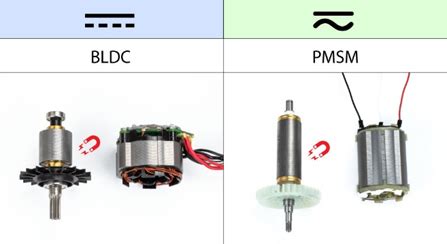
BLDC motor používá na statoru tři vinutí a rotor se skládá z permanentních magnetů. Řízení vyžaduje znalost polohy rotoru, aby regulátor mohl aktivně zapínat a vypínat jednotlivé fáze. Nejjednodušší způsob získání polohy je pomocí Hallových sond, které generují impulzy pro určení polohy rotoru. Bezsenzorové řízení využívá zpětnou elektromotorickou sílu (back-EMF) k detekci průchodů nulou a k synchronizaci fází, což umožňuje eliminovat externí senzory a snížit náklady.
Průchod nulou a komutace
Průchod nulou se v nejběžnějších schématech provádí v okamžiku, kdy back-EMF dosáhne úrovně VBUS/2, nebo prostřednictvím softwaru, kdy regulátor porovná zkreslení tří fází a zjistí dobu průchodu nulou. Při nízkých rychlostech je detekce back-EMF obtížná, a proto se používá softwarově programovatelný regulátor, jenž dokáže pro každou fázi identifikovat mrtvý bod a provést komutaci.
MCU a výhody bezsenzorového řízení v praxi
Digitální regulátory, jako dsPIC nebo TI InstaSPIN-FOC, umožňují zpřístupnit pokročilé algoritmy za cenu blížící se jednomu dolaru za jednotku a usnadňují implementaci bezsenzorového řízení v nízkonákladových aplikacích. Startovací sady a vývojové desky často obsahují vše potřebné k rychlému uvedení do provozu, včetně softwaru, ukázkových schemat a návodů.
InstaSPIN-FOC nabízí uživatelské rozhraní pro vizualizaci točkového toku a parametrů motoru. Spolu s knihovnami MotorControl SDK a deskami LAUNCHXL-F280049C a BOOSTXL-DRV8323RS umožňuje identifikaci motoru a následné řízení s konstantním točivým momentem, konstantním výkonem nebo řízením v uzavřené smyčce.
Hlavní principy a režimy řízení BLDC
- 120° řízení buzení: šest režimů zapájení podle pořadí U-V-W, které vytváří syntetický tok a pohání rotor.
- Sinusové řízení: lineární a plynulé řízení s kontinuálním, často sinusovým průběhem fázového proudu pro hladký chod a snížení vibrací.
- PWM měnič: invertorový obvod reguluje napětí ve fázích pomocí PWM pro řízení proudu a rychlosti.
- Řízení orientované na pole (FOC): vyrovnání vektoru statorového proudu s tokem rotoru pro maximalizaci točivého momentu na ampér a zlepšení účinnosti při nízkých otáčkách.
Pro řízení s nízkými otáčkami je klíčové minimalizovat ztráty mědi, ztráty v jádře a spínací ztráty, zatímco je nutné zachovat přesnou polohovou zpětnou vazbu a kvalitní tepelné řízení. Vhodná volba PWM frekvence, optimalizace vinutí a použití kvalitních magnetů a laminace má velký vliv na celkovou účinnost.
Balíčky a senzory pro nízkopříkonové BLDC řízení
Pro de facto bezsenzorové řešení existují hardwarové a softwarové balíčky s integrací MCU, řadičů hradel a MOSFETů, které zkracují dobu vývoje a snižují náklady. Senzory mohou být Hallovy sondy pro 120° řízení, nebo vysoce přesné rohové snímače a kodéry pro vektorové řízení. Každý systém vyžaduje jiný typ senzoru a kabeláže, což ovlivňuje cenu a vhodnost použití.
| Senzor | Použití | Výhoda | Nevýhoda |
|---|---|---|---|
| Hall | 120° řízení | levný, jednoduchý | nižší přesnost pro vektorové řízení |
| Rohové senzory / Kodéry | FOC / high-precision | vysoká přesnost | větší cena a složitější kabeláž |
| Bezsenzorové back-EMF | nízkorozpočtové aplikace | bez senzorů | náročnější software, citlivé na nízké rychlosti |
Praktické ukázky a využití FOC řízení
BLDC motory s FOC se dnes používají v širokém spektru aplikací: domácí spotřebiče (ventilátory, chlazení, čerpadla), automobilový sektor (elektrické dílčí pohony ve dveřích, oknech, zrcátkách), HVAC systémy a víceosé UAV drony. Výhody zahrnují vysokou účinnost až kolem 90 %, rychlou odezvu, nízký elektrický šum a vyšší spolehlivost díky absenci kartáčů.
Pro technický design je důležité vyvažovat požadavky na výkon, bezpečnost a spolehlivost. ISO 26262 a AEC-Q100 stanovují normy pro bezpečnost a kvalitu, které zabezpečují, že senzory, elektrické rozvody a elektronika řídicího systému jsou vhodné pro náročné aplikace.
Integrování FOC do systémů s nízkou spotřebou energie
Pro dosažení vysoké účinnosti při nízkých otáčkách je nutný integrovaný přístup - motor, řídicí elektronika, algoritmy a mechanika musí být optimalizovány společně. Kromě samotného řízení je důležitá tepelná správa, správný výběr vinutí a magnetických materiálů, redukce zvlnění proudu a efektivní řízení mrtvého času. Pro přesnou komutaci a stabilní točivý moment se často využívají magnetické nebo optické kodéry s vysokým rozlišením, které eliminují fázovou nesouosost a zbytečné proudové špičky.
Rychlé uvedení do provozu a praktické tipy
TI InstaSPIN-FOC a MotorControl SDK nabízejí rychlé nastavení a identifikaci motoru. Startovací kroky zahrnují:
- Vybrat vhodný mikrokontrolér s vestavěnými algoritmy řízení motoru a použít vývojové desky pro demonstraci.
- Provést identifikaci motoru v GUI a získat parametry pro řízení.
- Nastavit rychlostní referenci a ověřit správnou volbu fází a orientaci točivého momentu.
Pro nízkorychlostní provoz je zvláště efektivní implementace MTPA (Maximum Torque per Ampere) a SVPWM (Space Vector PWM), které minimalizují ztráty a zlepšují využití DC sběrnice. Při volbě převodovky je vhodné zvážit planetový reduktor, který umožní motoru pracovat v optimálním rozsahu otáček a přitom poskytne požadovaný točivý moment. Vhodný výběr MOSFETů, synchronní usměrnění a správné řízení mrtvého času dále zvyšují celkovou účinnost.
Přínosy a omezení bezsenzorového FOC
- Bezsenzorové FOC snižuje náklady na senzory a kabeláž, ale vyžaduje sofistikovaný software a robustní DSP pro zpracování signálů.
- Externí senzory (Hall, kodéry) poskytují spolehlivou polohovou informaci, ale zvyšují cenu a složitost kabeláže.
- Integrované driver čipy (např. A89307KETSR-J) nabízejí vestavěný FOC a možnosti řízení napájení MOSFETů, což zjednodušuje návrh a zkracuje dobu vývoje.
Technické poznámky a doporučení pro návrh
- Vybírejte magnety a laminaci s nízkou ztrátou a zvažte použití NdFeB magnetů pro vyšší tok.
- Použijte vysoce kvalitní ložiska a minimalizujte mechanické ztráty konstrukce.
- Optimalizujte tepelný management a udržujte konstantní provozní teplotu, aby se zachovala vodivost mědi a magnetická síla.
- Implementujte sofistikovanou zpětnou vazbu polohy a volbu PWM frekvence pro minimalizaci spínacích ztrát a ztrát v jádře.
- Integrovaný systém vyžaduje testování v celé škále rychlostí a zatížení; výstupy by měly být mapovány do dobře definovaných charakteristik v reálném provozu.
Tabulka hlavních poznatků o nízkorychlostní účinnosti BLDC
| vliv na účinnost při nízkých otáčkách | Přístup | |
|---|---|---|
| Měď a ztráty I^2R | dominantní zdroj ztrát | optimalizace vinutí a proudové řízení |
| Back-EMF | nízké EMF snižuje účinnost | FOC a MTPA pro efektivní tok |
| Ozubený točivý moment | zvyšuje mechanické ztráty | optimalizace převodů, redukce uzamčení |
| Přesná komutace | kritické pro nízký proud a plynulost | senzory nebo vysoká přesnost back-EMF |
| Tepelné řízení | vyšší teplota zhoršuje účinnost | efektivní chlazení a materiály |
| Řízení mrtvého času | zlepšuje spínání a redukuje ztráty | jemné nastavení časování |
| FOC | zlepšuje tok a moment při nízkých otáčkách | vklad vektorů proudu a MTPA |
Závěr bezsenzorového řízení BLDC motorů
Pro dosažení vysoké účinnosti BLDC motorů při nízkých otáčkách je nezbytný integrovaný přístup: vhodný výběr motoru, robustní řízení proudu a toku, kvalitní senzory (nebo efektivní back-EMF detekce), a efektivní tepelné a mechanické řízení. Kombinací FOC, vhodného typu senzorů, správného návrhu převodového mechanismu a moderních driverů lze dosáhnout vysoké účinnosti, nízké hlučnosti a dlouhé životnosti systémů napájených baterií, jako jsou elektrická vozidla, robotika a domácí spotřebiče.