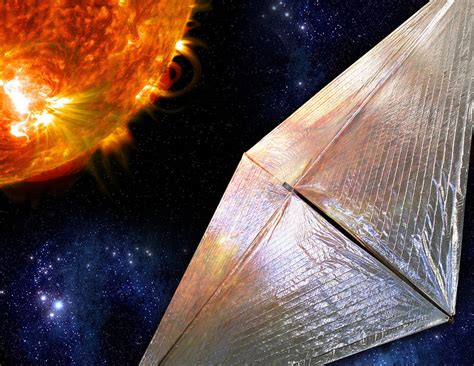
Aby bylo možné dosáhnout nových a jinými způsoby těžko dosažitelných lokalit pro pozorování Slunce, se NASA pustila pro projektu sluneční plachetnice Solar Cruiser s plochou 1653 metrů čtverečních, která má na svou demonstrační misi vyrazit v roce 2025. Projekt má využít dosavadní zkušenosti, pokrok v mnoha oborech a umožnit nové přelomové vědecké objevy. Solar Cruiser je označována jako pathfinder mission, tedy projekt, který má vyšlapávat cestu. Jeho vývoj financuje Solar Terrestrial Probes Program, který spadá pod Heliofyzikální oddělení NASA.
Na této sluneční plachetnici se má sejít několik nových technologií, které byly původně vyvinuty různými organizacemi. Technologie testované na projektu Solar Cruiser pomohou uskutečnit budoucí mise, které se zaměří na důležité otázky související se Sluncem, jeho interakcí se Zemí, ale i další prvky heliosféry. Solar Cruiser má prokázat, jak solární plachtění může sondě umožnit provádět pozorování z nových míst, která jsou těžko dosažitelná i udržitelná. Konkrétně se má Solar Cruiser vydat do libračního centra L1 soustavy Slunce - Země, který leží na spojnici obou těles ve směru od Země ke Slunci.
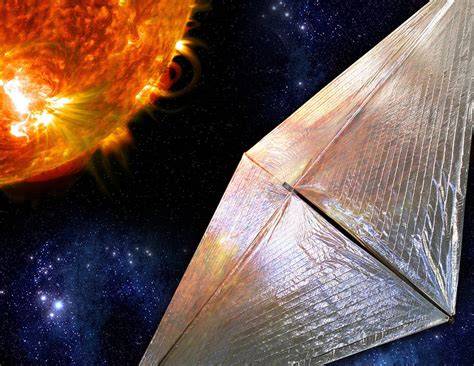
Sluneční plachetnice využívají velké, velmi lesklé plachty z lehkého materiálu, který odráží paprsky a tím pohání sondu. Neustálý tlak fotonů ze slunečních paprsků poskytuje tah bez nutnosti těžkých pohonných látek, jejichž množství je omezené. Právě na pohonné látky sází konvenční pohony - ať už chemické nebo elektrické a jejich množství často omezuje délku mise a pozorovací oblasti. Solar Cruiser má prověřit schopnost slunečních plachetnic pozorovat sluneční prostředí z unikátních lokalit, které heliofyziky hodně zajímají.
Sledování Slunce z této pozice zajímá nejen vědce z NASA, ale i odborníky, kteří v NASA zodpovídají za pilotované mise, jejichž úkolem je zajistit posádce bezpečné a zdravé podmínky. Zájem projevuje i agentura NOAA (National Oceanic and Atmospheric Administration), která je americkou institucí číslo 1 z hlediska varování a předpovědí souvisejících s kosmickým počasím. Pozadu se zájmem nezůstává ani Ministerstvo obrany, které sleduje kosmické počasí kvůli interferencím s komunikací či přímo s družicemi. Solar Cruiser má také prokázat schopnost provádět trvalé lokální měření magnetického ohonu Země a také schopnost dosáhnout a udržet dráhu kolem Slunce s velkým sklonem.
Tým, v jehož čele stojí experti z Marshallova střediska, vyvíjí misi Solar Cruiser za účelem doladění technologie slunečních plachetnic pro budoucí mise, které půjdou realizovat v časovém horizontu 5 - 15 let. Tým (jehož součástí jsou i firmy Ball Aerospace, Roccor, LLC, či NeXolve) využívá zkušenosti a poznatky, ale i pokroky v oboru slunečního plachtění, ke kterým došlo v posledním desetiletí včetně misí menších slunečních plachetnic, ať už šlo o NanoSail-D (vedená Marshallovým střediskem), IKAROS (Kite-craft Accelerated by Radiation Of the Sun) japonské agentury JAXA, LightSail od Planetary Society.
Solar Cruiser budou tvořit čtyři velké kvadranty a sondu čeká desetiměsíční mise, při které má demonstrovat mnoho různých technologií, které jsou nezbytné pro budoucí mise do míst jinak nedostupných. Není potřeba chodit kolem horké kaše. Solar Cruiser bude disponovat největší dosud vypuštěnou plachtou o výše zmíněné ploše 1653 metrů čtverečních s tloušťkou jen 2,5 mikrometru, což je méně než lidský vlas. Samotná membrána plachty CP-1 byla vyrobena NASA a je na dvě dekády licencována firmou NeXolve. Úspěšně už fungovala na výše zmíněné plachetnici NanoSail-D. Materiál CP-1 byl zvolen díky tomu, že s ním mají experti dlouhodobé zkušenosti z provozu v kosmickém prostoru, jeho parametry odpovídají požadavkům mise Solar Cruiser i budoucích misí a navíc je dobře dostupný. Kromě toho je i snadno škálovatelný pro vytvoření libovolně velké plachty.
Na předešlých misích byla sluneční plachta rozkládána a napínána pomocí kovových ramen TRAC (Triangular, Rollable and Compressible). Tento design pochází od amerického letectva a je licencován firmou Roccor, LLC. Chystaná mise NEA Scout také použije tato kovová ramena. Tyto velmi dlouhé konstrukce mají trojúhelníkový průřez, který se dá zploštit, takže je možné jej ve složeném stavu stočit na cívku. Kovová ramena TRAC se však pro kategorii plachetnic, kam patří Solar Cruiser, příliš nehodí. Důvodem je jejich hmotnost a tepelná roztažnost. Solar Cruiser má využít zařízení AMT (Active Mass Translation), které vyvinulo Marshallovo středisko pro misi NEA Scout. Jeho úkolem bude aktivně přemístit střed slunečního tlaku vůči těžišti sestavy, aby byla plachetnice stabilní. Díky tomu bude možné zajistit zatáčení a jemnější navigaci. Kromě toho zde budou ještě výše zmíněné prvky RCD tvořené tenkým filmem, který při průchodu napětí mohou přecházet mezi lesklým a záření pohlcujícím stavem. I tento systém zajistí plachetnici stabilitu během letu.
Koncept systému RCD byl původně vyvinut na Space Technology Mission Directorate (STMD), konkrétně pak v rámci grantu Early Career Faculty. Projekt Solar Cruiser má také prověřit zmíněný tenký film fotovoltaických článků zabudovaný do plachty, který má generovat elektrickou energii. Poprvé byl tento systém vyvinut na Marshallově středisku a později byl zpřesněn v rámci programu Early Career Initiative. Tehdy šlo o projekt LISA-T (Lightweight Integrated Solar Array and anTenna). Na Solar Cruiseru bude tato technologie prověřena, aby se mohla použít na budoucích misích. Pokud se nic nepokazí, měla by tato mise odstartovat v roce 2025.
Vliv koloběhu dne a noc na letový plán a radarové dovednostiStejně jako podzim střídá léto, střídají i krátké dny ty dlouhé. Viníkem tomu všemu je sklon zemské osy, který je zhruba 23,5°. Ode dne, kdy slunce dosáhne nejsevernějšího bodu své pomyslné dráhy, tedy obratníku Raka (okolo 21. června - letní slunovrat), dochází na severní polokouli ke zkracování doby slunečního svitu. Zatímco v období slunovratu je v našich zeměpisných šířkách změna této doby téměř zanedbatelná (méně než 1 minuta za den), v období rovnodennosti (okolo 23. září - podzimní rovnodennost) dochází ke zkracování respektive prodlužování dne nejvýrazněji (okolo 3 minut za den).
K prodlužování dne na severní polokouli dochází až poté, co slunce dosáhne nejjižnějšího bodu své pomyslné dráhy, tedy obratníku Kozoroha (okolo 21. prosince - zimní slunovrat), a vrací se zpět přes rovník ( okolo 20. března - jarní rovnodennost) k obratníku Raka. Celý koloběh se pak znovu opakuje už od nepaměti. Zkracování doby slunečního svitu se zásadně dotýká nejen velké letecké dopravy, ale zvlášť všeobecného letectví. Jelikož čerstvý pilot po absolvování leteckého výcviku PPL či LAPL je schopen provádět lety pouze ve dne, musí si dodatečně projít výcvikem NIGHT pro létání za VFR i v noci.
Navzdory tomu je tento čas jasně omezen a plánovat let bez potřebné časové rezervy se nevyplácí. Oblačnost nebo kopcovitý terén může způsobit, že na letišti vašeho plánovaného příletu bude tma jak v pytli ihned po západu slunce. Proto doporučujeme mít vždy časovou rezervu. Taktéž už víte, že neplatí mýtus, který říká, že noc začíná 30 minut po západu slunce. Délka občanského stmívání/svítání se mění v závislosti na zeměpisné šířce a roční době. Nejkratší stmívání pozorujeme tam, kde sluneční svit dopadá na zemský povrch pod úhlem 90°. Dráha slunce je v tomto místě nejméně sklopená a tím i proces stmívání nejkratší (nejrychlejší). Takové místo je například na rovníku v období jarní nebo podzimní rovnodennosti. Délka stmívání/svítání se zde pohybuje okolo 20 minut.
Otázka na závěr. Na Zemi existují místa, která nejsou za polárním kruhem a přesto zde můžete letět v kteroukoliv hodinu během dne, aniž byste letěli v noci (dle definice ICAO). Radar je nejdůležitější pomůcka, kterou máme pro vyhodnocování rizika srážky a monitorování bezpečného míjení s druhými plavidly. COLREG dále hovoří o systematickém sledování zjištěných objektů. Pokud tedy chceme radar využít k bezpečné navigaci, musíme provádět systematické sledování a provádět o něm záznamy. Tyto jednoduché postupy se není obtížné naučit, problém nepochybně bude pro většinu jachtařů v té systematičnosti.
Obrazovka radaru ukazuje relativní pohyb plavidel, ne jejich reálné kurzy. Ukazuje naše plavidlo vždy ve svém středu, nezávisle na naší rychlosti, musíme si proto nakreslit a vyhodnotit kurz a rychlost druhého plavidla. Pro představu, jestliže je nějaký objekt ve vodě nehybný (například bóje) a my máme stabilní kurz (nejsme snášení větrem nebo proudem), potom se po obrazovce radaru bude pohybovat dolů, souběžně s osovou čarou obrazovky. Rychlost pohybu objektu na obrazovce se bude rovnat rychlosti naší plavby. Když se zastavíme, zastaví se i pohyb objektu.
Z pravidel COLREG víme, že nebezpečí srážky existuje, nemění-li se výrazně kompasový náměr na přibližující se plavidlo. V praxi bereme náměry ručním zaměřovacím kompasem na nějakou část přibližujícího se plavidla. Podobný přibližný odhad můžeme provést radarem pomocí elektronické náměrové linie EBL na přibližující se objekt. V případě, že se blížící kontakt nepohybuje podél EBL, potom nesměřuje do středu obrazovky a nehrozí bezprostřední nebezpečí srážky. My máme v takovém případě možnost určit nejbližší vzdálenost kontaktu od našeho plavidla, to je bod CPA - (closest point of approach).
Prakticky: pokud se druhé plavidlo nepohybuje, rychlost jeho pohybu se odvíjí od naší plavby. Dosah radaru je nastaven na 3 mil, proto vzdálenost ze středu obrazovky k jejímu okraji bude stejná. Není proto obtížné změřit na měřítku radarového plotteru vzdálenost mezi body R a M. Ta je 1,55 Nm. Pokud by se druhé plavidlo nepohybovalo, pohyboval by se jeho kontakt na obrazovce opačně k našemu směru plavby a rychlost jeho pohybu by se rovnala rychlosti našeho plavidla, to je 7 kn. Za šest minut plavby by se bod R přesunul do bodu T (true) o vzdálenost 0,7 Nm. Kurz reálný druhého plavidla vypočteme přičtením T/M ke kurzu reálnému našeho plavidla. Bude-li výsledek větší než 360°, odečteme od něj 360°.
Jestliže známe CPA, TCPA, kurz a rychlost druhého plavidla, můžeme se rozhodnout, jak budeme reagovat. Jako pomůcku si obrazovku rozdělíme na tři sektory podle bočních světel a záďového světla jachty. Sektor A leží na pravoboku od přídě do 112,5°, sektor B na levoboku a sektor C na zádi v úhlu 135°. Kontaktům v sektoru A bychom měli věnovat největší pozornost, sektor B je na druhém místě a naposledy budeme reagovat na kontakty v sektoru C. Sektory nám pouze slouží k rychlému určení priorit při vyhýbání.
Na závěr ještě něco o dalších vlastnostech radarů. Užitečnou funkcí většiny radarů je možnost nastavení bezpečnostní zóny - guard zone. Radar hlídá nové kontakty v nastavené vzdálenosti, a jestliže nový kontakt překročí tuto bezpečnostní zónu, oznámí to zvukovým zařízením. Předpisy COLREG 72 stanoví v Pravidlu 19 plavbu lodí v podmínkách snížené dohlednosti. Za sníženou dohlednost lze považovat situaci, kdy klesne viditelnost na přibližně 3 míle. Od tohoto momentu je nutné používat odpovídající zvukové signály a stanovit bezpečnou rychlost. Ta zůstane u plachetnice zpravidla stejná. Pravidlo 19 (d) stanoví, jak používat radar v podmínkách snížené dohlednosti k zabránění srážce.
Nebojte se, další informace bude možné najít v připravovaném překladu knihy „Radar for Mariners“ od Davida Burche. Pasivní sledovací systém (PSS) Věra je výrobek pardubické akciové společnosti ERA. Základní charakteristika: První funkční vzor systému Věra byl instalován na stanovištích s nadmořskou výškou cca 1000 metrů a od roku 1995 úspěšně testován v nepřetržitém provozu skupinou specialistů Střediska pasivních systémů letectva a PVO AČR. Váha jedné stanice je cca 25 kg a příkon cca 30 wattů. Princip systému je shodný s požadavky kladenými na jeho předchůdce (např. Systém Věra patří do kategorie třípozičních časově hyperbolických systémů pro určování polohy zdroje elektromagnetických signálů. Poloha letounu se určuje na základě vyhodnocení rozdílu času příchodu těchto signálů (kódů) na tři přijímací stanice navzájem vzdálené desítky kilometrů. Souřadnice (poloha) letounu jsou dány průsečíkem hyperbolických křivek odpovídajících vyhodnoceným časovým rozdílům. Systém se skládá ze tří bezobslužných přijímacích stanic (střední a dvou bočních), mikrovlného spojení a signálového procesoru umístěného v místě střední stanice. Věra poskytuje informaci o vzdušné situaci v reálném čase: souřadnice X, Y, rychlost, barometrickou výšku a identifikaci kódu. Základní verzi lze rozšířit o další palubní zdroje signálu (dotazovače TACAN, DME, palubní radary aj.).