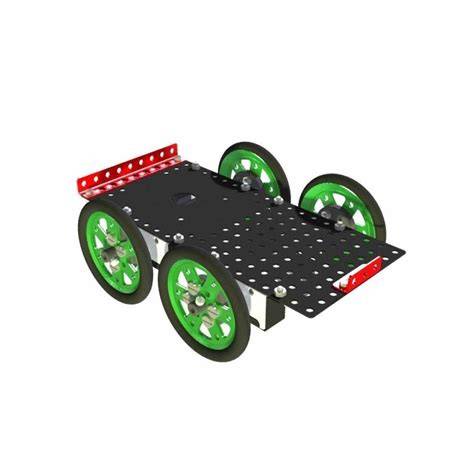
Podvozek robota - Základ pro každý mobilní robotický systém. Podvozky robotů představují základní stavební jednotku pro vývoj autonomních a dálkově ovládaných robotů.
Kolové podvozky
Kolové podvozky robotů jsou rychlé, lehké a vhodné pro hladké povrchy. Kolové podvozky na robotech se postupem času staly pokročilejšími. Hlavní nevýhodou robotů s kolovým podvozkem je, že mohou mít potíže s navigací v určitých typech terénu. Pro něco s koly je obtížné dostat se na strmé nebo kamenité povrchy, takže to dává smysl.
Pásové podvozky
Pásové podvozky si ve světě robotiky prudce získaly popularitu, protože dokážou využívat neustálé trendy a dráhy k pohybu po svém prostředí. Ve srovnání s kolovým podvozkem mají roboti s pásovým podvozkem vynikající mobilitu, což znamená, že se mohou snadno pohybovat v mnoha různých terénech. Přestože pásové podvozky jsou lepší v navigaci, jsou ve srovnání s jinými typy podvozků trochu pomalé a složitější, což je častěji i dražší. Kvůli jejich složité konstrukci mohou být pásové podvozky těžší a méně energeticky účinné než kolové podvozky.
Podvozky s nohami
Podvozky s nohama mají špičkovou mobilitu a mohou dokonce vylézt po schodech. Jak už asi tušíte, roboti s podvozkem s nohama mají dost komplikovaný design. Mohou být pomalejší a jejich údržba bývá nákladnější.
Materiály šasi a jejich vlastnosti
Šasi robotů jsou velmi univerzální, takže výrobci při jejich výrobě pracují s mnoha různými typy materiálů. Mezi nejběžnější materiály patří kovy (hliník a ocel) a plasty, například polykarbonát a kompozity z uhlíkových vláken.
Návrh podvozku: klíčové aspekty
Návrh podvozku vyžaduje čas a pozornost. Existuje mnoho faktorů, které výrobci berou v úvahu, aby zajistili správnou funkci a vhodnost k danému robotu. Podvozek by měl být dostatečně pevný a tuhý, aby unesl váhu ostatních komponent, a zároveň odolný vůči zátěži při pohybu a manipulaci. Konstrukce by měla umožňovat snadný přístup k ostatním součástem robota. Důležitým cílem je dobře navržený podvozek, který umožňuje plynulé a efektivní pohyby.
Oblast robotiky se rychle vyvíjí a můžeme očekávat použití nových materiálů - lehčích, odolnějších a přizpůsobivějších. S rostoucí všudypřítomností robotů výrobci zřejmě více zaměří své úsilí na podvozky, které jsou výjimečně účinné, bezpečné a spolehlivé.
Konstrukční kovové díly a jejich výběr
Je třeba zvážit, jaký konstrukční kov použít. VEX nabízí kovové díly ve dvou variantách: ocel a hliník. Ocelový kov byl původním materiálem, který byl k dispozici při zavedení systému VEX EDR. Hliníkový kov byl představen později a díky svým vlastnostem je široce používán pro návrhy v robotických soutěžích. Hliníkové kusy jsou měkčí než ocelové, což umožňuje šroubům a hřídlům zavrtat se do stran čtvercových otvorů při velkém tlaku a vytvářet volné spojení. Spojovací body jsou klíčové pro konstrukci a přizpůsobení robota. Čtvercové otvory v kovových deskách, nosnících a tyčích umožňují snadný vstup pro spojovací prvky. Trojúhelníkové zářezy v nosnících usnadňují počítání otvorů pro upevnění. Všechny kovové části lze smíchat a spárovat a sestavit tak velmi efektivní podvozek robota. Rozhodnutí o tom, jaký typ kovu použít, nemusí být exkluzivní. Například hliníkový úhelník a kolejnice mohou být použity pro hnací část podvozku, aby byla lehká, a ocelový C-kanál pro věžovou část pro pevnost při podpoře velkého ramene nebo zdvihu. Je třeba poznamenat, že kovové desky a kovové tyče nebyly v rámci této diskuse o konstrukčních kovových dílech zahrnuty, protože nemají materiál, který by se rozkládal ve všech třech osách a tedy nejsou vhodné jako hlavní součást podvozku.
Upevňovací prvky a montáž
Spojovací prvky spojují kovové části a další konstrukce dohromady. K sestavení podvozku je k dispozici řada upevňovacích prvků. Obecně platí, že pokud má spojení velké zatížení, použije se více spojovacích prvků; nicméně to zvyšuje hmotnost. V učebně lze používat rychlé upevňovací prvky, jako jsou nýty pro uchycení ložisek, šestihranné matice #8-32, tyče s maticemi a šrouby. Soutěžní podvozek bývá sestaven pomocí šroubů a matic, případně 1-sloupkovými nebo 4-sloupkovými maticovými držáky. Distanční sloupky #8-32 se dodávají v různých délkách, od ¼“ do 6“. Distance sloupky slouží pro oddělení dvou částí při vytvoření pevného spojení. K upevnění šroubů je povoleno použít i šrouby bez VEX až do délky 2” (50,8 mm) podle pravidel soutěže, spolu s libovolnou komerčně dostupnou maticí, podložkou a distanční vložkou.
Geometrie a koncepce podvozku
První diskuse se týká využité geometrie. Podvozky se čtyřmi koly ve vzdálenosti l mají větší stabilitu a lepší manévrovací schopnosti než podvozky se třemi koly se stejnou geometrií. Avšak pro specifický úkol PuckCollect se varianta se čtyřmi koly je nepraktická, protože je potřeba jeden otvor pro sběr puků a dva pro jejich uchovávání. Tři boxíky jsou tedy dostačující. Důležitá je rovnováha mezi potřebou odometrie a efektivitou - někdy postačí méně motorů a méně složitý systém.
Odrůdy a rozmístění komponent
Podvozek je kostra robota, a proto je nezbytné jej mít dobře navržený a sestavený. Tvar podvozku by měl poskytovat prostor pro další součásti robota, jako jsou řídicí systém, motory, kola, ozubená kola a jejich spojovací prvky. Rozmístění podvozku spolu s ostatními součástmi by mělo být promyšlené ještě před montáží, aby rozteče fungovaly. Ujistěte se, že tvar podvozku odpovídá konstrukci hnacího systému. Pokud je robot určen pro soutěž, tvary mohou poskytnout výhodu - užší tvar umožní lepší manévrování na poli a průchod do bodovaných zón, širší tvar může zlepšit tlačení prvků či prostor pro sací systém.
Pokročilé poznámky o odladění a matematice (poznámky k odvozením)
Existuje mnoho způsobů, jak vypočítat rychlosti jednotlivých kol. Od heuristik po promítání vektorů; pro všesměrový pohon lze použít lineární zobrazení, které přiřadí vektoru rychlost kol. Důležité je, aby podvozek uměl pracovat s minimálním plněním motorů a aby rychlosti kol byly považovány za hodnoty PWM generátoru. Budou-li v textu zmíněny konstanty a funkce, rozlišujme jejich interpretaci. Případná odvození a implementace odometrie budou řešeny v dalších částech.
Závěrečné poznámky o vývoji podvozku
Jak se upevňovací prvky používají k montáži podvozku, se ukazuje v praxi: vše musí být pevně spojeno a současně umožňovat demontáž. S rozmístěním dílů je nutné pracovat s paralelními body podpory pro hřídele a zajistit jejich stabilitu. Rozhodnutí o volbě kovu a komponent by mělo brát v úvahu pevnost, hmotnost a náklady. Očekávejme, že budoucnost nabídne ještě lehčí a efektivnější podvozky s lepší odolností a adaptabilitou pro nové úkoly.