Při každém ujetém kilometru je důležité mít jistotu bezpečí a pohodlí, ať už v terénu nebo na silnici. Proto nabízíme osvědčené podvozky od renomovaného australského výrobce OLD MAN EMU, které zajišťují maximální výkon a spolehlivost. Podvozek OME NITROCHARGER je po mnoho let sázkou na jistotu. Chcete vozu dodat komfort na cestách po silnici a v terénu. Podvozek OME NITROCHARGER je idálním kompromisem v poměru cena/výkon. Po instalaci podvozku na vozy převážně kategorie pick-up, dojde ke komfortu po kterém zákazníci touží. Zvýšením vozu nijak neovlivníte jeho silniční schopnosti.
OME MT64: propojení dvou světů
Podvozek OME MT64 je propojením dvou světů. Snaží se uživateli přinést lepší tlumící účinek, který se blíží OME BP-51. Aktuálně máme zkušeností, že s podvozkem bude spokojený ten, kdo má vůz nastrojený s větší váhou. Tedy pro expediční speciály a pracovní vozy, které mají vyšší stálé zatížení můžeme podvozek OME MT64 doporučit.
OME BP-51 a jeho realita na silnici i v terénu
Podvozek OME BP-51 nás opravdu dostal. Komfort, který vozu tlumiče dodají i při běžných silničních přesunech do terénu je na takové úrovni, že se leckdy musí člověk ujistit, do jakého vozu usedl a zda se jedná o pravověrný offroad. Někomu vyhovuje houpavější podvozek, který se po nerovnosti zhoupne a jemně dotlumí nerovnost. Pro ty co mají radši sportovnější zážitek je možné klíčem nastavit na těle tlumiče kompresi (COMP) a odskok (REB). Díky široké škále možností (0-10) se vůz může proměnit během pár minut k výrazně odlišnému jízdnímu prožitku.
OSTATNÍ informace o OLD MAN EMU a transportních podvozcích
OLD MAN EMU je australský specialista na terénní podvozky. Potřebujete více informací o podvozku OLD MAN EMU? Transportní podvozky mohou být použity jednotlivě nebo ve skupině tak, aby se přizpůsobily danému nákladu a požadovanému pohybu. Mohou být též využity jako stěhovací podvozky. V nabídce naleznete dva modely transportních podvozků, které se liší především v konstrukci koleček, jenž ovlivňují průběh transportu břemen. Oba typy mají čtyři kolečka, ale v jednom případě jsou otočná pouze dvě kolečka a další dvě jsou pevná. Druhý model má otočná všechna čtyři kolečka, což rozšiřuje variabilitu pohybu transportního podvozku.
Transportní podvozky a jejich využití
Kat. V kategorii transportních podvozků najdete i další zařízení, která mohou sloužit jako stěhovací podvozky různých objektů ať už ve skladovacích halách nebo při stěhování jiných těžkých břemen. Po sestavení první stavebnice vozítka s obyčejnými koly řízené pomocí Arduino Nano a motorového driveru s L298, jsem se rozhodl pro stavbu vozítka s Mecanum Omni koly. Použil jsem Mecanum Omni kola o průměru 80mm, ovládání vozítka je s Arduno Uno a motorového driveru s IO 74HC595 a dvěma IO L293D, řízení je jako v první variantě podvozku pomocí tabletu s aplikací sériového terminálu pro Android s bluetooth na vozítku.
Pro použití uvedených kol je možné použít jak stavebnici „podvozku se 4 koly nebo stavebnici robotického podvozku“ z nabídky v [1], součástí první stavebnice jsou čtyři motory osazené na převodovku s obyčejnými koly, druhá stavebnice také obsahuje podvozek se čtyři motory osazených na převodovku s Mecanum Omni koly. Pokud se použijí Mecanum Omni kola o průměru 60mm je možné bez úpravy použít pro stavbu vozítka podvozek se čtyřmi obyčejnými koly. V případě použití Mecanum Omni kol o průměru 80mm je nutné provést úpravu podvozku, při použití stavebnice robotického podvozku nejsou pro stavbu vozítka nutné žádné úpravy.
Montáž a nákresy
Já jsem použil vytištěný díl podvozku na 3D tiskárně podle první varianty stavebnice a upravil podvozek tak že výstupy na bocích podvozku byli odstraněny. V obou případech stavby vozítka ze zvoleného podvozku je možné pouhou výměnou kol a změnou zadání parametrů v programu využít jeden podvozek pro oba typy kol. Po namontování motorů na podvozek s naletovanými vodiči nasadíme na převodovky Mecanum Omni kola jedno kolo označené „L“ nasadíme na levé straně podvozku na motor označený M1 a druhé kolo označené také „L“ nasadíme na převodovku motoru označeného M3 na pravé straně podvozku. Jedno kolo označené „R“ nasadíme na převodovku motoru M4 na pravé straně podvozku vpředu ve směru jízdy vpřed, druhé kolo označené „R“ nasadíme na převodovku motoru označeného M2 na levé straně podvozku.
Po osazení kol je třeba zkontrolovat polaritu napájení a zapojení motorů podle schémat. Před osazením motorů na podvozek si je označíme M1, M2, M3, M4 a odzkoušíme je aby se při pohybu vpřed točily stejnou rychlostí a stejným směrem. Po odzkoušení motorů a směru otáčení pro pohyb vpřed si na motorech označíme kde bude připojený kladný pól napájení a na vývody napájení motorů přiletujeme vodiče. Po namontování motorů na podvozek s naletovanými vodiči nasadíme na převodovky Mecanum Omni kola.
Poté se zaměřujeme na řízení. Po sériovém připojení je nutno vypnout CR a LF a použít tlačítka M1 až M10 pro zadání hodnot pro ovládání motorů. V mém případě je rozvrženo M1 - jízda vpřed, M2 - jízda rovně vpravo, M3 - jízda vzad, M4 - jízda rovně vlevo, M5 - jízda šikmo vpravo vpřed. M6 - jízda šikmo vlevo vpřed, M7 - jízda šikmo vpravo vzad, M8 - jízda šikmo vlevo vzad, M9 - otočení kolem osy a M10 - stop motorů pro všechny směry.
Ovládání a komunikace
Sériový terminál komunikuje a Arduino pomocí bluetooth JDY-32 pro komunikaci je nutno vyrobit převodník napěťových úrovní podle Obr.č.02. Napájení bluetooth je z desky motorového driveru. V terminálu zadáváme celkem pět hodnot: první hodnota je součet hodnot výstupů pro požadovaný pohyb, druhá až pátá hodnota jsou PWM pro motory M1-M4. Příklad: vozítko má jet vpřed zadáváme hodnoty 149,200,200,200,200. Jízda vpřed šikmo vpravo zadává hodnoty 132,120,0,120,0.
Všechny směry pohybu vozítka i s nákresem směru otáčení motorů jsou uvedeny na Obr.č.04, Obr.č.05, Obr.č.06. Cílem projektu je vytvořit systém pro vzdálené a přesné polohování servomotoru pomocí rotačního enkodéru. Tyto univerzální těžkotonážní transportní systémy byly konstruovány pro bezpečný a náklady šetřící transport břemen až do hmotnosti 100 t.
Rozmístění a konstrukční upozornění
Individuálním sestavením podvozkových komponentů je možné převážet i vyšší hmotnosti. Nejprve jsme začali experimentovat se dvěma poháněnými koly a jedním kolem pomocným, což vyhovovalo do doby, než se na podvozek a přidanou nástavbu už nevešlo více komponent. Podvozek robota má rozměr 30x20 cm a byl v jedné z překonaných verzí vybaven koly Mecanum Omni.
Tyto kola umožňují jezdit do osmi směrů bez nutnosti mechanicky je natáčet. Po návodu je třeba kola nasadit na základě označení L nebo R na správnou stranu podvozku. Upozornění: sady mohou obsahovat neúplnou kombinaci označení, a proto je potřeba ověřit funkčnost kol a motorů. Kola poháněly TT motory (DC 3-6V), ty byly při napájení 5V na hranici svých možností. U Mecanum Omni kol záleží na podkladu, po kterém jezdí; při jízdě vpřed, vzad i při jízdě kolmo do stran vše funguje, ale šikmé pohyby mohou nastat, pokud jsou zapojena jen dvě kola.
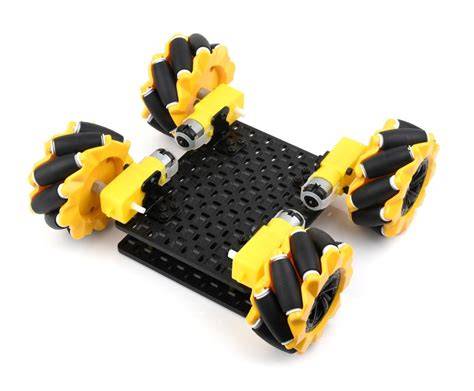
Arduino Mecanum Robot Wheel – DIY s ovladačem motoru L293D
Další poznámka: pro skutečné nasazení a vyhledání optimálního chování je vhodné provést detailní testy na různých podkladech a s různým zatížením. Při správném řízení a konfiguraci mohou tyto podvozky nabídnout vysokou flexibilitu ve všestranném použití, od laboratorních robotických konstrukcí po těžkou přepravu v průmyslovém prostředí.
| Kategorie | |
|---|---|
| Podvozek | OME NITROCHARGER, OME MT64, OME BP-51 |
| Kola | Omni kola Mecanum 60 mm, 80 mm; 4 kola (L/R označení) |
| Řízení | Arduino Uno, L293D, 74HC595, Bluetooth JDY-32 |
| Napájení | Li-Ion 2 články (8.2V) |
Po výše uvedeném je zřejmé, že kombinace Omni kol a pečlivého elektrického a mechanického řízení umožňuje robustní a flexibilní transportní systém vhodný pro široké spektrum aplikací, a to i v náročných podmínkách.