Zapojení krokového motoru může někdy vypadat složitě, ale s použitím správných kroků jej lze provést snadno. Krokové motory se pohybují po malých krocích, což je činí vhodnými například pro 3D tiskárny nebo roboty. Pokud je motor správně zapojen, bude lépe fungovat a déle vydrží. Proto vám ukazujeme, jak správně zapojit krokový motor a kde zakoupit kvalitní motory pro vaše projekty. Naše společnost HANPOSE se zaměřuje na dodávku kvalitních motorů pro jakékoli vaše potřeby.
Co je krokový motor a proč ho vybrat
Krokové motory, díky své zvláštní konstrukci, mohou být ovládány s vysokou přesností a bez jakékoli zpětné vazby. Jsou tvořeny elektromagnetickými cívkami zapínanými v určitém pořadí, což rotoru dává definované kroky. Existují dva typy krokových motorů - unipolární a bipolární. Dva hlavní důvody, proč je krokový motor vhodný pro projekty, jsou jeho přesnost polohování a schopnost řídit pohyb bez mechanické zpětné vazby. Pro řízení motorů se používají řídicí obvody (drivery), které posilují proud do cívek z externího zdroje.
Počet vodičů a výběr zapojení
Nejprve je nutné zjistit, kolik vodičů motor má. Většina motorů má čtyři, šest nebo osm vodičů. Ty se čtyřmi vodiči jsou nejjednodušší, proto začneme právě s nimi. Obvykle se jedná o dvě páry vodičů, z nichž každá je určena pro jednu cívku v motoru. Chcete-li motor zapojit, získejte napájecí zdroj a řídicí jednotku. Jednu dvojici vodičů připojte k jedné straně řídicí jednotky a druhou dvojici k opačné straně. Upevněte připojení pevně, protože volně visící vodiče mohou způsobit, že motor bude přeskočit kroky nebo přestane fungovat.
Testování a odstraňování problémů
Po připojení nyní motor otestujte. Při testování nejprve napájení vypněte. Poté zapněte napájení pomalu a sledujte chod motoru. Motor by měl běžet rovnoměrně, bez neobvyklých zvuků. Pokud slyšíte cvakání nebo jiné nepravidelné zvuky nebo se motor nepohybuje správně, znovu zkontrolujte připojení. Někdy pomůže prohození vodičů. Můžete také použít řídicí obvod (driver) ke správnému řízení motoru. Řídicí obvody posílají signály přímo do motoru, čímž umožňují snadnější řízení rychlosti a směru otáčení. Například lze řídicí obvod připojit k desce Arduino, abyste získali podrobnější kontrolu nad chováním motoru. Je to jako dálkové ovládání pro váš krokový motor!
Schémata a správné použití
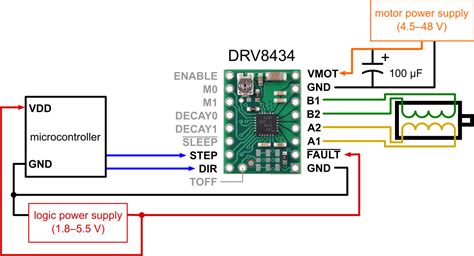
Schémata zapojení velmi pomáhají správně připojit krokový motor. Ukazují, jak propojit vodiče s jednotlivými částmi projektu. Správné použití těchto schémat zajišťuje hladký průběh práce. Nejprve si pozorně prohlédněte schéma pro váš konkrétní motor. Schéma také ukazuje připojení ke kontrole, která motoru říká, co má dělat. Postupujte podle něj pečlivě - nesprávné připojení může způsobit neobvyklé chování motoru nebo jeho poruchu. Pokud si nejste jisti, požádejte o pomoc nebo vyhledejte informace online. Společnost HANPOSE dodává k produktům srozumitelná schémata pro pochopení připojení. Mějte na paměti, že každý typ motoru má své vlastní schéma. Použijte to, které odpovídá vašemu motoru. Po připojení znovu zkontrolujte, zda jsou vodiče správně umístěny - tím se vyhnete potížím později.
Driver A3967 a Arduino: praktické zapojení
Driver A3967 je výstupní modul pro Arduino (známý také jako Easy Driver). Obsahuje integrovaný obvod A3967, který umožňuje řídit bipolární krokové motory. V základním zapojení se používá mikrokrok 1/8, který lze změnit pomocí pín MS1 a MS2 na 1/4, 1/2 a 1/1. Napájení motorů zvládá modul v rozpětí 7-30 V. Pro propojení driveru s Arduinem je potřeba devět vodičů: GND z Arduina, STEP na D8, DIR na D9 a vodiče pro motor a napájení. POZOR: motor nesmí být připojen ani odpojen, když je driver pod napětím. Ukázkový kód ukazuje nastavení pínů DIR a STEP a počítání kroků. Při chodu se potencionometr používá pro simulaci řízení otáček, kdy rozdíl hodnot určuje počet kroků motoru.
A3967 Stepper Motor Driver Board Module EasyDriverStepper Motor Driver V44
Funkce mikrokroků a praktické poznámky
Driver A3967 umožňuje řídit motor dvěma způsoby: 1/8 mikro-kroků s možností změny na 1/4, 1/2 a 1/1. Napájení motorů se řeší samostatně, což umožňuje lepší kontrolu nad výkonem. Příkladem motoru bývá 28BYJ-48, který má redukční převod 1/64 a poskytuje jen 32 kroků na jednu otáčku, což odpovídá nastavení programu. Při návrhu je důležité zohlednit průmyslové a laboratorní požadavky a volit vhodný driver a řízení.
Praktické tipy pro zapojení a testování
- Vždy dodržujte pokyny výrobce motoru a driveru; některé typy se liší v parametrech a schématech.
- Před započetím provozu zkontrolujte, zda motor vyhovuje prostoru a montážním rozměrům.
- Pro velkoobchodní zapojení je vhodná důsledná kontrola kvality a vedení záznamů o testech.
- Při testování sledujte teplotu motoru; pokud se motor příliš zahřívá, umožněte odpočinek a zkontrolujte chlazení a proudové limity.
- Schémata zapojení by měla být pečlivě dodržována - zpětnovazební senzory nejsou vždy součástí motoru, a proto je důležité mít v projektu kalibraci a startovní body.
Buzení uni- a bipolárních motorů
Krokové motory mohou být buzeny jednofázově nebo dvoufázově. Při jednom fázovém buzení se motor otáčí pomaleji a s nižším točivým momentem, ale s menším teplem. Při dvoufázovém buzení se obdrží vyšší točivý moment, ale vyžaduje se precizní řízení a vhodný H-můstek. Mikrokrokování dále zjemní pohyb a umožní plynulé posouvání. Pro řízení bipolárního motoru je často potřeba dva plné H-můstky, zatímco unipolární motory mohou být řízeny jednodušeji pomocí tranzistorových obvodů a společného vodiče.
Bezpečnost a údržba
Krokové motory se při delším provozu zahřívají, proto je vhodné je nechat vychladnout a používat správné chlazení. Při vyšších napětích driverů lze dosáhnout vyššího točivého momentu, avšak s touhou po bezpečnosti a ochraně obvodů před přepětím či přetížením. Je třeba sledovat, zda limitní proud odpovídá specifikaci motoru a driveru. Zajištění správného kontaktu a pevného sevření kabelů je klíčové pro bezproblémový chod bez krokových prokluzů.